


Игорь Васнихин
Ведущий эксперт по разработке приложений
В этой статье:
- Введение
- Специализированный привод как основа системы
- Зачем добавлять ПЛК
- Диагностика, которая сокращает время простоя
- Меньше кабелей, проще модернизация
- Возможности программной среды
- Как выбрать оптимальное решение
Введение
При проектировании крана, тали или другого грузоподъёмного механизма недостаточно подобрать двигатель по мощности. Заказчику важно, как оборудование поведёт себя под переменной нагрузкой: насколько плавно подхватит груз, точно остановится, удержит его на заданной высоте и отработает аварийный сигнал. Ошибки в алгоритмах разгона, торможения и управления механическим тормозом оборачиваются раскачиванием груза, ударными нагрузками, и как следствие, ускоренным износом редуктора и тормозных механизмов. А если требования меняются уже после монтажа, даже небольшая доработка может потребовать изменения схемы шкафа и новой прокладки кабелей.
Задачу по управлению крановым механизмом обычно разделяют между двумя устройствами. Специализированный преобразователь частоты (ПЧ) управляет электродвигателем и отрабатывает критичные для привода режимы. Программируемый логический контроллер (ПЛК) координирует весь механизм (принимает сигналы датчиков и концевых выключателей, меняет алгоритмы в зависимости от нагрузки и положения, ведёт диагностику и передаёт данные в систему диспетчеризации). На примере ПЧ SystemeVar STV900H и ПЛК SystemePLC SM252 разберём, какую практическую пользу такая архитектура даёт изготовителю оборудования, интегратору и конечному владельцу.
Специализированный привод как основа системы
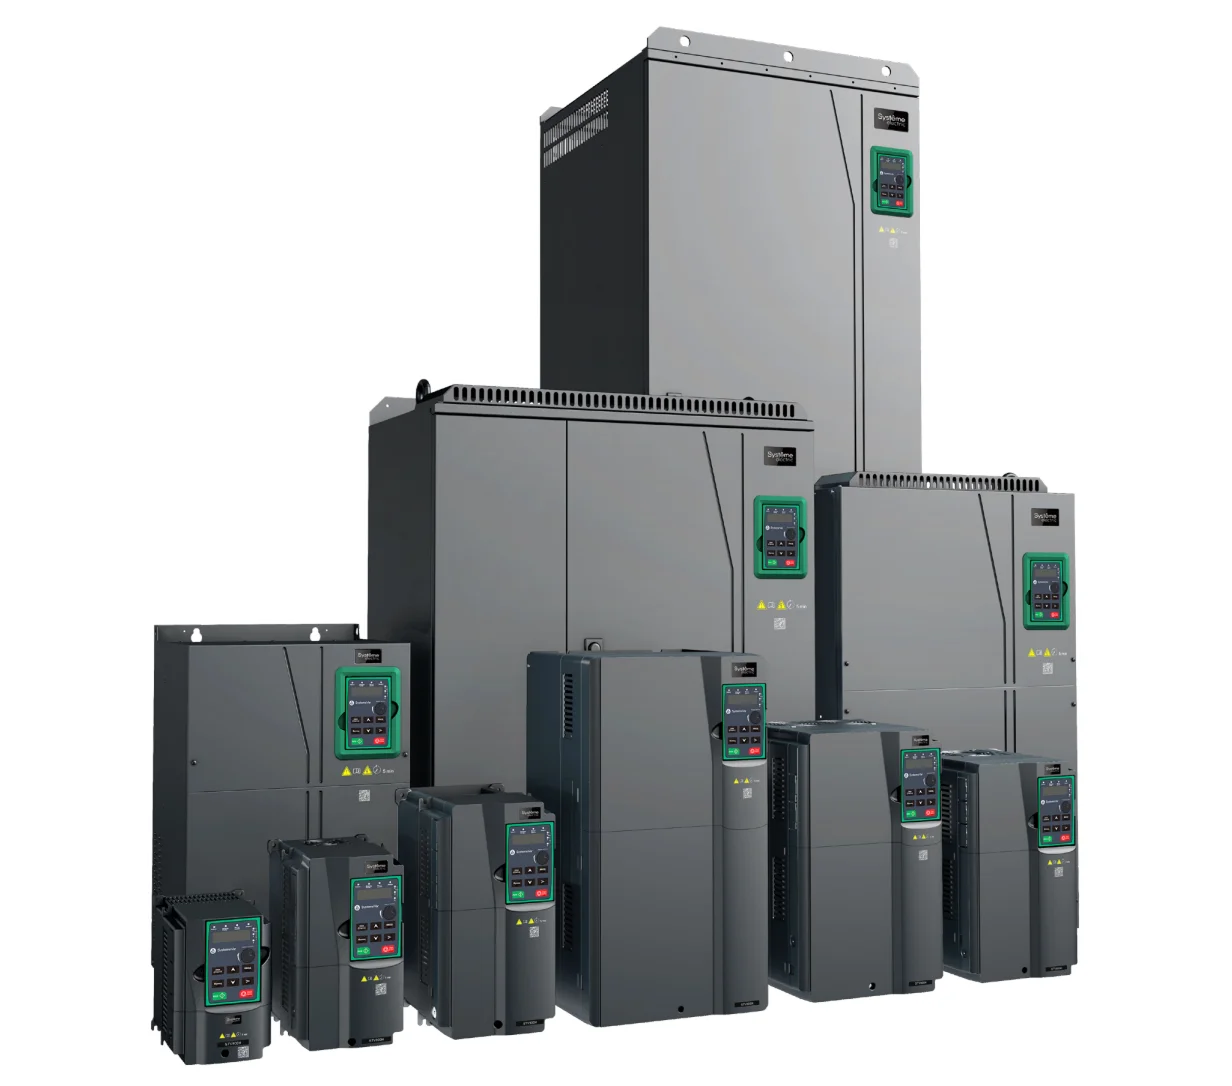
SystemeVar STV900H рассчитан на крановые и подъёмные применения. В отличие от «универсального» преобразователя частоты, который ещё предстоит адаптировать к специфике механизма, здесь предусмотрены функции управления тормозом, векторное управление с обратной связью по скорости, работа с асинхронными и синхронными двигателями и встроенная функция безопасного отключения момента STO уровня SIL2. Для заказчика это означает, что базовые режимы привода строятся на платформе, изначально ориентированной на подъём.
Логика управления механическим тормозом позволяет растормаживать механизм лишь после того, как двигатель создал необходимый момент, и накладывать тормоз в определенный момент при остановке. Это снижает риск просадки груза и уменьшает ударные нагрузки, привод позволяет гибко настраивать логику наложения/снятия тормоза и адаптировать привод к механике конкретного крана
Функция “Zero Servo” предотвращает падение груза при неисправности механического тормоза и удерживает вал на нулевой скорости и может позволить безопасно опустить груз.
Встроенный тормозной прерыватель в исполнениях до 110 кВт упрощает организацию торможения и отвода энергии при спуске груза. Если несколько преобразователей объединены по общей шине постоянного тока и такая схема предусмотрена проектом, энергию тормозящего механизма можно частично использовать другим приводом. Например, приводом перемещения моста или тележки.
Для нескольких (до 16 включительно) двигателей, работающих на общий вал, предусмотрен режим Master/Slave. Он помогает согласовать распределение нагрузки в двигательном приводе и обеспечивает синхронизацию приводов по моменту, скорости и положению.
Набор прикладных макросов сокращает объём первичной настройки механизма. В результате пусконаладочная организация получает меньше ручных операций на старте, а владелец — более предсказуемую работу подъёмного механизма. Конкретная схема, параметры торможения и состав внешних защит при этом определяются проектом грузоподъёмного оборудования.
Зачем добавлять ПЛК
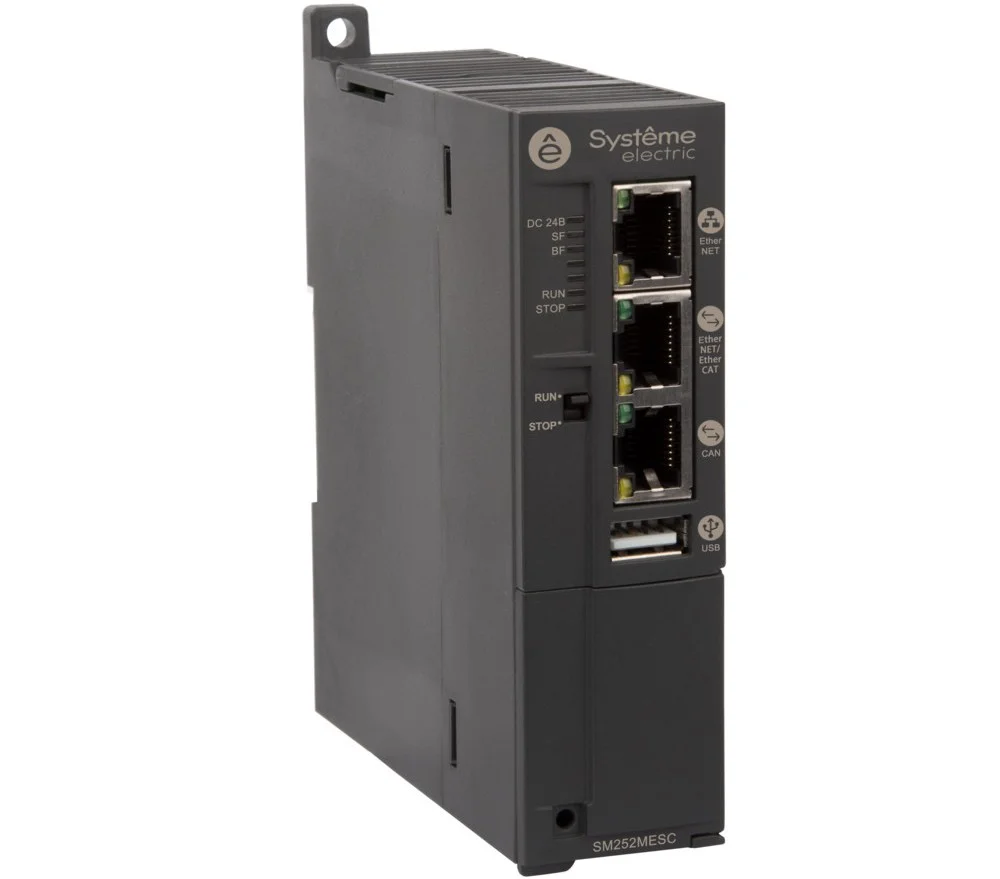
Встроенной логики STV900H достаточно для управления отдельным приводом и ряда типовых сценариев. ПЛК SM252 нужен там, где работа механизма зависит сразу от нескольких условий: массы груза, высоты подъёма, положения тележки, сигналов датчиков приближения, состояния тормоза, а также управлением и контролем состояния нескольких осей перемещения механизма. Контроллер собирает эти данные в единый алгоритм и изменяет команды управления преобразователю частоты в реальном времени.
Так, время разгона и торможения можно корректировать в зависимости от показаний тензодатчиков. С тяжёлым грузом механизм работает мягче, с лёгким — быстрее, если это допускают расчёт и правила эксплуатации. При входе в заданную зону перемещения, ПЛК может заранее ограничить частоту и снизить скорость, а при приближении к конечному положению перевести привод на точное позиционирование. Для механизмов со свободно подвешенным грузом в контроллере можно реализовать профили движения, уменьшающие раскачивание, а также безударный подхват при подъеме с провисшим канатом.
Такая логика особенно полезна в нестандартных проектах (при синхронизации двух подъёмов, управлении двумя тележками, работе спредера или ограничении перемещения в запретных зонах). Изготовитель получает возможность настроить поведение машины под технологию клиента, не перегружая привод непредусмотренными задачами. А если в перспективе потребуется добавить датчик, изменить последовательность операций или ввести новую блокировку, то основная часть доработки выполняется в программной среде контроллера без перемонтажа шкафа управления.
Диагностика, которая сокращает время простоя
Связь ПЛК с преобразователем частоты по цифровой сети даёт доступ к току, моменту, скорости, тепловому состоянию и кодам ошибок.
Так, STV900H штатно поддерживает Modbus RTU, с помощью сетевых карт расширения можно организовать поддержку протоколов Profinet, Profibus, ModBusTCP, CANOpen, Ethernet/IP, EtherCAT, а контроллер серии SM252 имеет на борту Modbus TCP Client/Server, Modbus RTU Master/Slave, CANopen, EtherCAT и OPC UA Server. Это позволяет встроить подъёмный механизм в существующую архитектуру автоматизации предприятия и не ограничиваться дискретным сигналом «работа/авария».
Практический эффект проявляется при наладке и обслуживании. Контроллер может сопоставлять команду на тормоз, ток двигателя и сигнал датчика скорости, фиксировать отклонения и переводить механизм в предусмотренное проектом безопасное состояние. Журнал событий помогает понять, что произошло перед остановкой, а не искать неисправность по косвенным признакам. Функция traces в среде программирования записывает графики сигналов во времени: инженер видит момент создания момента двигателем, отпускания тормоза, набора скорости и последующей остановки. Это ускоряет настройку переходных процессов и поиск нестабильных режимов.
Меньше кабелей, проще модернизация
При традиционной релейно-контакторной схеме каждый сигнал требует отдельной цепи. В системе с цифровым обменом значительная часть команд, параметров и диагностических данных передаётся по одной линии связи. Шкаф получается менее перегруженным проводами, сокращается число точек подключения и потенциальных мест обрыва. Для монтажной организации это означает меньший объём кабельных работ, для наладчика — более прозрачную структуру сигналов, для эксплуатационной службы — более быстрый поиск неисправности.
Основная экономия появляется на протяжении жизненного цикла оборудования. Запретную зону, дополнительный режим работы или новый диагностический параметр часто можно добавить фактически без переделки шкафа. Резерв входов-выходов и коммуникационные возможности контроллера лучше предусмотреть ещё при проектировании: тогда последующая модернизация сводится к подключению нужного устройства и изменению программы, а не к замене системы управления целиком.
Возможности программной среды
SystemePLC SM252 программируется в бесплатной среде CODESYS 3.5 SP18 Patch 5. Поддержка языков стандарта IEC 61131-3 позволяет разделить проект по типам задач:
- Structured Text использовать для расчётов и обработки данных;
- SFC — для последовательностей операций;
- LD и FBD — для блокировок и привычной релейной логики;
- CFC — для наглядной работы с взаимосвязанными сигналами.
Для интегратора это снижает зависимость от одного способа программирования и упрощает сопровождение проекта разными специалистами.
Контроллер поддерживает расширение системы ввода-вывода и может передавать данные на панель оператора, в SCADA или на верхний уровень предприятия. На экране можно показывать массу груза, положение механизма, состояние тормоза, текущую скорость и расшифровку аварии. Учёт моточасов и циклов подъёма помогает планировать обслуживание по фактической нагрузке, а не только по календарю.
Как выбрать оптимальное решение
Если задача ограничивается управлением одним типовым подъёмом, часть необходимой логики может закрыть непосредственно ПЧ STV900H. Связка с ПЛК SM252 оправдана, когда требуется координация нескольких осей, работа по данным датчиков, сложные блокировки, удалённая диагностика или возможность последующего расширения. Решение получается дороже на этапе комплектации, но снижает объём аппаратных переделок и облегчает обслуживание в течение всего срока эксплуатации.
Для конечного заказчика практическая ценность такой архитектуры складывается из четырёх вещей: плавного и предсказуемого движения, адаптации алгоритмов под конкретную технологию, подробной диагностики и возможности модернизировать оборудование без полной перестройки шкафа управления.
Больше про комплексные решения на базе ПЛК и ПЧ читайте в наших статьях:
- Автоматизация зданий: поиск баланса между стоимостью и функционалом по ссылке.
- Насосные станции «под ключ»: три решения от Systeme Electric по ссылке.
Будьте в курсе всех новых интересных и полезных статей и видео – подписывайтесь на наш канал Systeme Electric: Автоматизация в Telegram и MAX.


